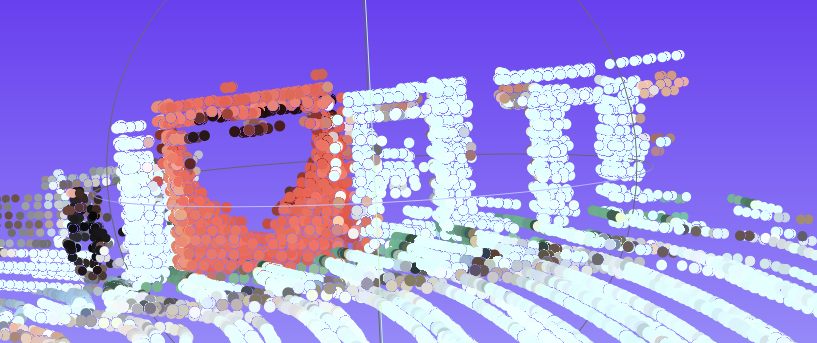
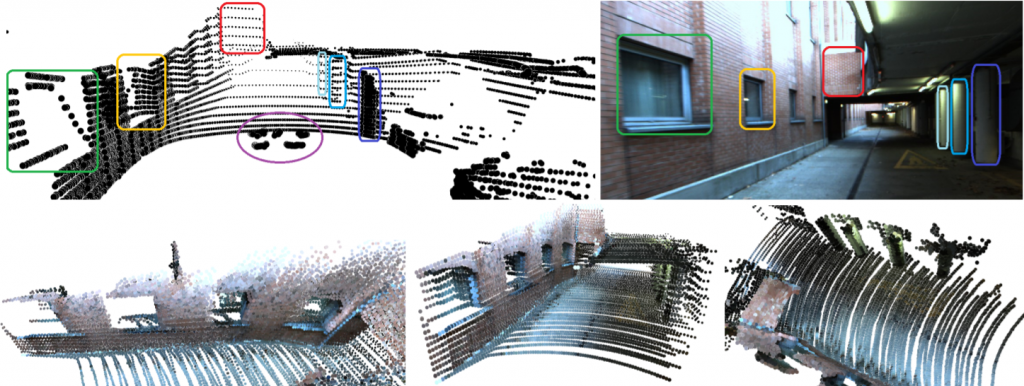
Autóra szerelt kamerák lépeiből, és LiDAR adatokból rekonstruált jelenetek.
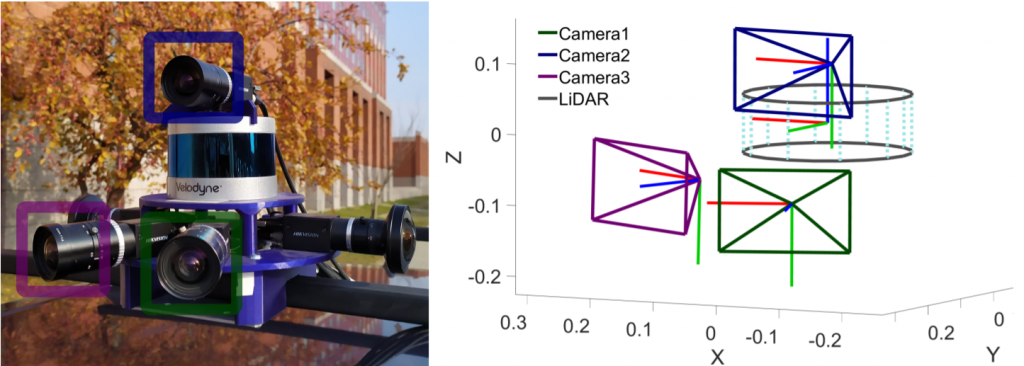
LiDAR és kamerák helyzete egymáshoz képest:
A készülő cikk kézirata: IJCV manualscript
Autóra szerelt kamerák lépeiből, és LiDAR adatokból rekonstruált jelenetek.
LiDAR és kamerák helyzete egymáshoz képest:
A készülő cikk kézirata: IJCV manualscript
We are pleased to announce the launch of our latest research initiative focusing on automated horizon line detection. Accurate horizon estimation is a fundamental challenge in computer vision, playing a
We are pleased to announce the public release of AffineExtractor, a new Python-based computer vision toolbox developed by our research group. The repository is now available on GitHub for the